Series 37 Module Cảm Biến – Nguyên Lý Tilt Switch SW-520D: Bi Kim Loại Dẫn Điện, Phát Hiện Nghiêng & Báo Động
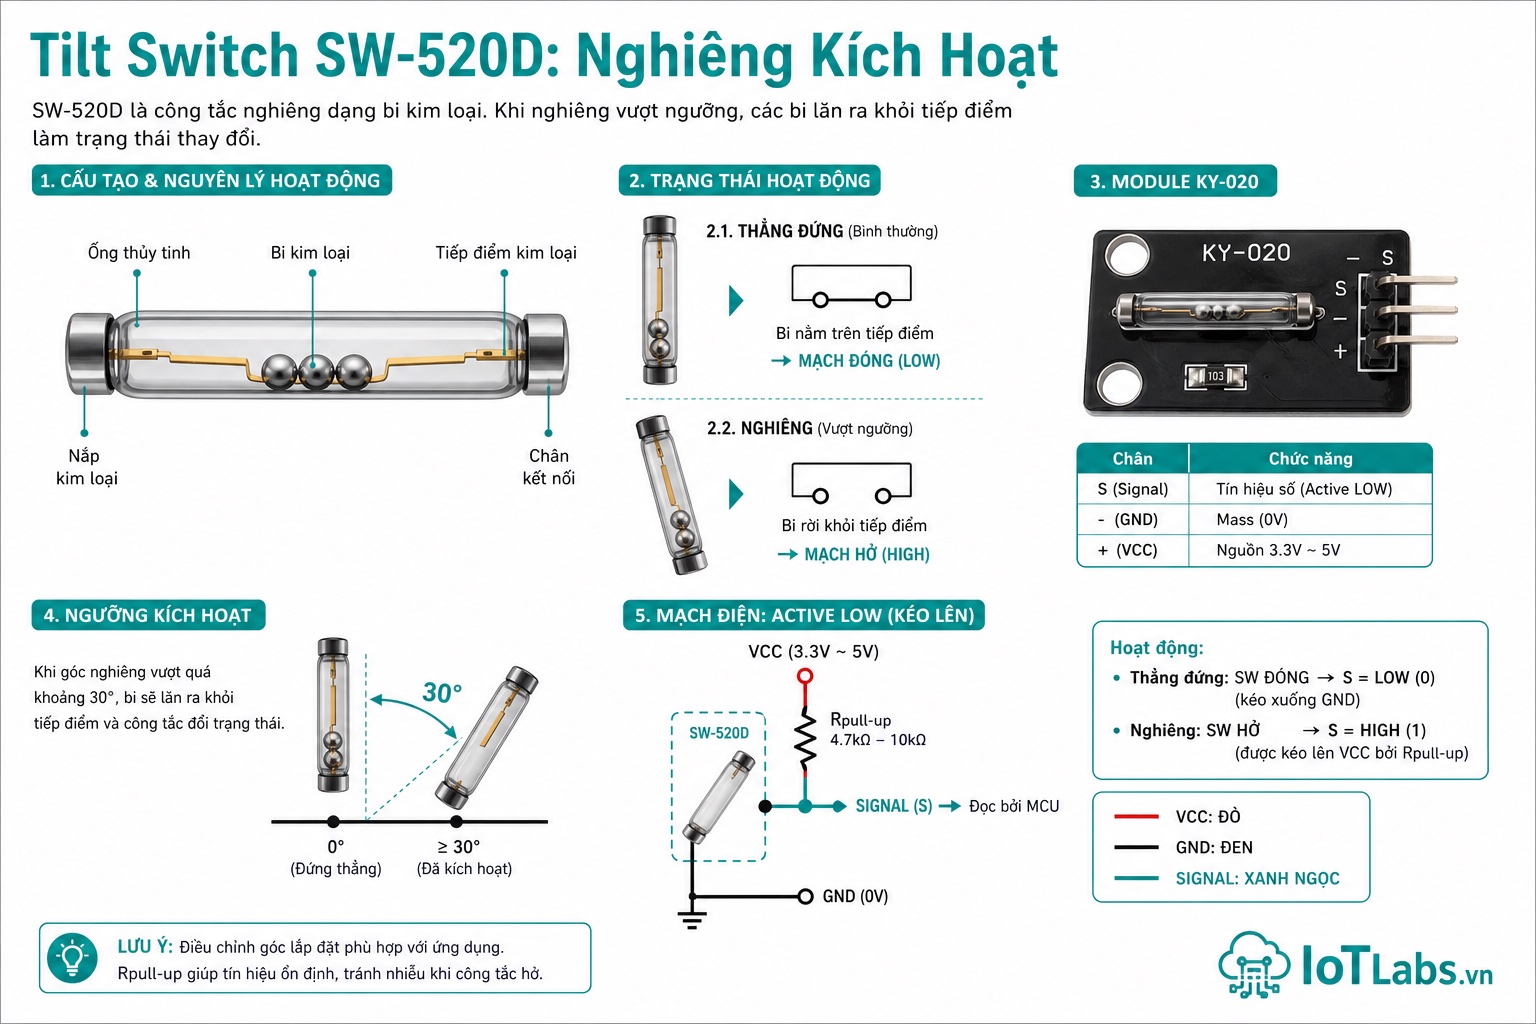
Tilt switch là công nghệ cảm biến thô nhất trong bộ kit — không có IC, không có điện tử: chỉ là ống kim loại nhỏ chứa bi dẫn điện. Đơn giản nhưng hoạt động cực kỳ đáng tin cậy cho các ứng dụng phát hiện nghiêng/lật.
Nguyên Lý Hoạt Động
1. Cơ Chế Bi Kim Loại Dẫn Điện
SW-520D là ống trụ kim loại nhỏ (~6mm × 12mm) với 2 đầu dây ở một đầu:
SW-520D — Cắt dọc:

                 Đầu tiếp điểm
              ┌──┴──┐
Bi 1  ○─────→│ ⊙ ⊙ │← 2 chân
Bi 2  ○      │     │
              └─────┘
            ống kim loại

Khi ĐẦU TIẾP ĐIỂM XUỐNG DƯỚI:
  ○ ○     ← bi lăn về phía tiếp điểm
  │ │
  ⊙ ⊙     ← bi tiếp xúc 2 chân → mạch ĐÓNG → điện thông

Khi ĐẦU TIẾP ĐIỂM LÊN TRÊN:
        ○ ○  ← bi lăn ra xa
  ⊙ ⊙      ← không tiếp xúc → mạch HỞ → điện không thông
2. Tác Động Của Trọng Lực
Hành vi phụ thuộc hoàn toàn vào trọng lực và định hướng lắp:
Góc nghiêng so với mặt nằm ngang:

  45°+  ─────────────────────────── Bi tiếp xúc tiếp điểm (ĐÓNG)
        ← Vùng "đóng" phụ thuộc
  -45°    vào định hướng lắp
        ─────────────────────────── Bi rời tiếp điểm (HỞ)
  -45°−
Không có ngưỡng góc chính xác — SW-520D không đo góc mà chỉ phát hiện có lật hay không dựa trên lực trọng trường đủ để bi lăn.
3. So Sánh Với Các Tilt Sensor Khác
| SW-520D (bi lăn) | MPU-6050 (gyro/accel) | Mercury switch | |
|---|---|---|---|
| Độ chính xác góc | Không đo được | 0.1° | Không đo được |
| Đo 3 trục | Không | Có | Không |
| Phức tạp | Rất đơn giản | I2C, library | Đơn giản |
| An toàn | An toàn | An toàn | Thủy ngân độc |
| Rung | Bounce nhiều | Không | Bounce |
| Dùng khi nào | Phát hiện lật đơn giản | Đo góc chính xác | Lỗi thời |
Thông Số Kỹ Thuật
| Thông số | Giá trị |
|---|---|
| Điện áp tối đa | 12V |
| Dòng tối đa | 30mA |
| Điện trở tiếp xúc | <1Ω (khi đóng) |
| Kích thước | ~6mm × 12mm |
| Nhiệt độ hoạt động | -10°C đến 70°C |
| Output loại | Digital (ON/OFF) |
Sơ Đồ Chân (Pinout)
Module KY-020 (trong kit 37 module)
KY-020 — Nhìn từ mặt trước:

┌──────────────────────────────┐
│   [SW-520D]                  │
│   [Điện trở pull-up 10kΩ]    │
│   [LED trạng thái]           │
└──────────────────────────────┘
   GND   VCC   S
(-) (3.3-5V) (Signal OUT)| Chân | Ký hiệu | Mô tả |
|---|---|---|
| GND | – | Mass |
| VCC | + | Nguồn 3.3V-5V |
| S | Signal | Output — LOW khi mạch đóng (bi tiếp xúc) |
Logic output (với pull-up trên module):
- Module thẳng đứng (đầu tiếp điểm xuống): S = LOW (bi đóng mạch)
- Module nghiêng/lật (bi rời xa tiếp điểm): S = HIGH
Tùy hướng lắp module, logic có thể ngược. Kiểm tra thực tế với Serial Monitor trước khi code.
Kết Nối Phần Cứng
KY-020 với ESP32 DevKit V1
ESP32 DevKit V1           KY-020 Module
─────────────────────     ─────────────────
3V3  ─────────────────→  VCC
GND  ─────────────────→  GND
GPIO4 (Input) ─────────→  S    (Signal)
GPIO4: input-capable, không phải strapping pin.
Định hướng lắp: Module thường lắp dọc với 3 chân kết nối ở dưới. Kiểm tra logic trước khi dùng trong ứng dụng.
KY-020 với Arduino Uno
Arduino Uno               KY-020 Module
─────────────────────     ─────────────────
5V   ─────────────────→  VCC
GND  ─────────────────→  GND
Pin 2 (Input_PU)──────→  S    ← Pin 2: hỗ trợ interrupt
Code Arduino IDE
Code Đọc Trạng Thái Cơ Bản — Arduino Uno
/*
 * Tilt Switch SW-520D — Đọc trạng thái nghiêng cơ bản
 * Board: Arduino Uno
 * Kết nối: VCC→5V, GND→GND, S→Pin2
 *
 * Module có pull-up → khi bi tiếp xúc: S = LOW
 * Kiểm tra thực tế để xác định logic đúng
 */

const int TILT_PIN = 2;
const int LED_PIN  = 13;

void setup() {
  Serial.begin(9600);
  pinMode(TILT_PIN, INPUT); // Module đã có pull-up
  pinMode(LED_PIN, OUTPUT);
  Serial.println("=== Tilt Switch SW-520D ===");
  Serial.println("Xoay module để kiểm tra logic HIGH/LOW");
}

int lastState = -1; // Lưu trạng thái trước để phát hiện thay đổi

void loop() {
  int tiltVal = digitalRead(TILT_PIN);

  // Chỉ in khi có thay đổi (không spam Serial)
  if (tiltVal != lastState) {
    lastState = tiltVal;

    if (tiltVal == LOW) {
      Serial.println("LOW → Bi tiếp xúc (mạch ĐÓNG) — module ở hướng này");
      digitalWrite(LED_PIN, HIGH);
    } else {
      Serial.println("HIGH → Bi không tiếp xúc (mạch HỞ)");
      digitalWrite(LED_PIN, LOW);
    }
  }

  delay(20); // Nhỏ debounce
}
Code Phát Hiện Lật — Đếm Flip Count (Arduino Uno)
/*
 * Tilt Switch — Đếm số lần lật (flip counter)
 * Board: Arduino Uno
 * Kết nối: VCC→5V, GND→GND, S→Pin2
 *
 * Dùng interrupt để đếm chính xác, không bỏ sót
 */

const int TILT_PIN = 2;
const int LED_PIN  = 13;

volatile int flipCount = 0;        // Tổng số lần thay đổi trạng thái
volatile bool tiltChanged = false; // Cờ báo có thay đổi

// Định nghĩa trạng thái logic (điều chỉnh theo module thực tế)
// LOW = "bình thường", HIGH = "nghiêng" — hoặc ngược lại
#define TILTED_STATE HIGH

void onTiltChange() {
  flipCount++;
  tiltChanged = true;
}

void setup() {
  Serial.begin(9600);
  pinMode(TILT_PIN, INPUT);
  pinMode(LED_PIN, OUTPUT);

  // Trigger trên cả 2 chiều (CHANGE): mỗi lần bi lăn = 1 event
  attachInterrupt(digitalPinToInterrupt(TILT_PIN), onTiltChange, CHANGE);

  Serial.println("=== Flip Counter ===");
  Serial.println("Flips: 0");
}

void loop() {
  if (tiltChanged) {
    tiltChanged = false;

    int currentState = digitalRead(TILT_PIN);
    bool isTilted = (currentState == TILTED_STATE);

    digitalWrite(LED_PIN, isTilted ? HIGH : LOW);

    Serial.print("Flip #");
    Serial.print(flipCount);
    Serial.print(" — ");
    Serial.println(isTilted ? "NGHIÊNG" : "THẲNG");
  }
}
Code Anti-Theft Alarm — Báo Động Khi Bị Di Chuyển (Arduino Uno)
/*
 * Tilt Switch — Báo động anti-theft: báo khi thiết bị bị di chuyển
 * Board: Arduino Uno
 * Kết nối: VCC→5V, GND→GND, S→Pin2, Buzzer→Pin9
 *
 * Cách dùng:
 * 1. Đặt thiết bị ở vị trí muốn bảo vệ
 * 2. Nhấn Reset → 5 giây "cài đặt" (arm)
 * 3. Ai di chuyển thiết bị → buzzer kêu
 */

const int TILT_PIN   = 2;
const int BUZZER_PIN = 9;
const int LED_PIN    = 13;
const int ARM_DELAY  = 5000; // 5 giây để đặt thiết bị xuống

volatile bool alarmTriggered = false;
bool armed = false;
int baselineState = LOW; // Trạng thái "bình thường" sau khi arm

void onTiltChange() {
  if (armed) {
    int currentState = digitalRead(TILT_PIN);
    if (currentState != baselineState) {
      alarmTriggered = true;
    }
  }
}

void setup() {
  Serial.begin(9600);
  pinMode(TILT_PIN, INPUT);
  pinMode(BUZZER_PIN, OUTPUT);
  pinMode(LED_PIN, OUTPUT);
  digitalWrite(BUZZER_PIN, LOW);

  attachInterrupt(digitalPinToInterrupt(TILT_PIN), onTiltChange, CHANGE);

  Serial.println("=== Anti-Theft Alarm ===");
  Serial.println("Đặt thiết bị xuống, chờ 5 giây...");

  // Blink LED trong lúc đếm ngược
  for (int i = 5; i > 0; i--) {
    Serial.print(i); Serial.print("...");
    digitalWrite(LED_PIN, HIGH); delay(500);
    digitalWrite(LED_PIN, LOW);  delay(500);
  }

  // Ghi lại trạng thái baseline
  baselineState = digitalRead(TILT_PIN);
  armed = true;
  digitalWrite(LED_PIN, HIGH); // LED luôn sáng = đang armed

  Serial.println("\nBÁO ĐỘNG ĐÃ BẬT! (armed)");
  Serial.println("Di chuyển thiết bị sẽ kích hoạt báo động");
}

void loop() {
  if (alarmTriggered) {
    Serial.println("!!! BÁO ĐỘNG - Thiết bị bị di chuyển !!!");

    // Kêu còi liên tục 10 giây
    unsigned long alarmStart = millis();
    while (millis() - alarmStart < 10000) {
      digitalWrite(BUZZER_PIN, HIGH); delay(200);
      digitalWrite(BUZZER_PIN, LOW);  delay(200);
      digitalWrite(LED_PIN, !digitalRead(LED_PIN)); // Blink nhanh
    }

    // Reset alarm (để arm lại cần nhấn Reset)
    alarmTriggered = false;
    armed = false;
    Serial.println("Alarm reset. Nhấn Reset để arm lại.");
  }
}
Code ESP32 — Tilt Detection Non-Blocking
/*
 * Tilt Switch KY-020 — ESP32, phát hiện nghiêng non-blocking
 * Board: ESP32 DevKit V1
 * Kết nối: VCC→3V3, GND→GND, S→GPIO4
 */

const int TILT_PIN = 4;
const int LED_PIN  = 5;

volatile bool tiltState = false;
volatile bool stateChanged = false;
unsigned long lastChangeTime = 0;
const unsigned long DEBOUNCE_MS = 50; // Debounce bi lăn

void IRAM_ATTR onTiltISR() {
  // Debounce trong ISR (đơn giản — không dùng millis() trong ISR)
  stateChanged = true;
  tiltState = (digitalRead(TILT_PIN) == LOW); // LOW = bi tiếp xúc
}

void setup() {
  Serial.begin(115200);
  pinMode(TILT_PIN, INPUT);
  pinMode(LED_PIN, OUTPUT);
  digitalWrite(LED_PIN, LOW);

  attachInterrupt(digitalPinToInterrupt(TILT_PIN), onTiltISR, CHANGE);

  Serial.println("=== Tilt Switch ESP32 ===");
}

void loop() {
  if (stateChanged) {
    unsigned long now = millis();
    if (now - lastChangeTime > DEBOUNCE_MS) {
      lastChangeTime = now;
      stateChanged = false;

      if (tiltState) {
        Serial.println("Module nằm — bi tiếp xúc (LOW)");
        digitalWrite(LED_PIN, HIGH);
      } else {
        Serial.println("Module đứng hoặc nghiêng — bi không tiếp xúc (HIGH)");
        digitalWrite(LED_PIN, LOW);
      }
    }
  }
}
Kết Quả Mong Đợi
=== Tilt Switch SW-520D ===
Xoay module để kiểm tra logic HIGH/LOW
LOW → Bi tiếp xúc (mạch ĐÓNG) — module ở hướng này
HIGH → Bi không tiếp xúc (mạch HỞ)
LOW → Bi tiếp xúc (mạch ĐÓNG) — module ở hướng này
Ứng Dụng Thực Tế
| Ứng dụng | Chi tiết |
|---|---|
| Báo động anti-theft | Kêu còi khi thiết bị bị di chuyển |
| Phát hiện ngã (fall detection) | Robot ngã → đứng lại |
| Đèn tự động khi mở nắp | Mở nắp hộp → đèn sáng |
| Đếm số lần lật container | Logistics: đếm số lần xử lý |
| Công tắc vị trí cơ học | Arm/disarm theo vị trí đặt |
Lưu Ý Khi Sử Dụng
1. Bounce (rung tiếp điểm) rất nhiều
Bi kim loại rung khi lăn → tạo ra hàng chục tín hiệu giả. Debounce ~50ms là minimum. Dùng CHANGE interrupt + bộ lọc thời gian, không dùng delay() trong ISR.
2. Kiểm tra logic thực tế
Logic HIGH/LOW phụ thuộc vào hướng lắp module. Luôn kiểm tra với Serial Monitor trước khi code ứng dụng. Không giả định trước.
3. Không đo được góc
SW-520D chỉ cho biết “lật hay không” — không biết góc nghiêng. Cần đo góc → dùng MPU-6050 (Bài 30) hoặc ADXL345.
4. Rung cơ học gây false trigger
Đặt thiết bị trên bề mặt rung (xe, máy móc) → tilt switch kích hoạt liên tục. Giải pháp: tăng debounce, hoặc cần nhiều lần trigger liên tiếp mới tính là sự kiện thật.
Bài tiếp theo: